Dokumentasi
Flyght Gatot-K1
Kumo v1. Robot laba-laba berkaki enam dengan kepala yang bisa berekspresi, leher 3-DOF, dan gripper kecil di depan.
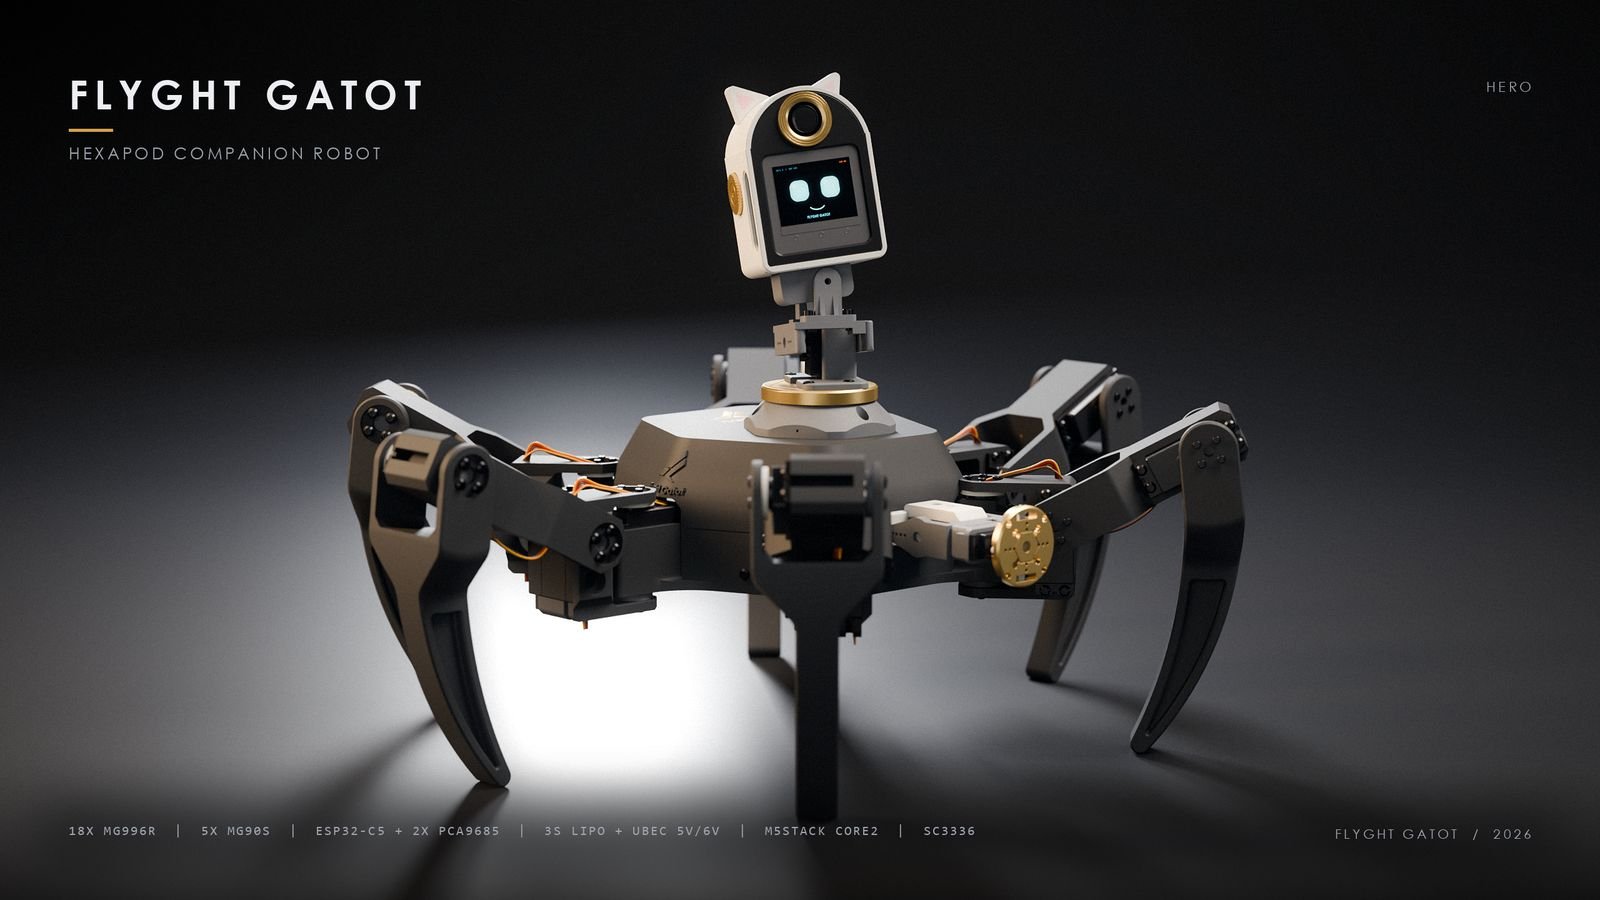
Gatot berawal dari heksapod karya Emre Kalem. Kakinya masih memakai desain asli yang sudah terbukti kuat. Badan atas, leher, kepala MONO, gripper, dan dudukan elektroniknya kami desain ulang supaya lebih rapi, lebih ekspresif, dan tetap mudah dicetak di Bambu Lab A1.
Halaman ini menjelaskan cara kerja Gatot dari dalam. Kalau kamu ingin langsung merakit, buka Tutorial saja.
Spesifikasi
| Dimensi (berdiri) | 556.6 × 489.9 × 349.7 mm |
| Derajat kebebasan | 23 DOF: 18 kaki, 3 leher, 2 gripper |
| Servo | 18× MG996R (kaki), 5× MG90S (leher + gripper) |
| Kontroler utama | FG-MAIN: ESP32-C5 + 2× PCA9685 (32 kanal PWM) |
| Kepala | M5Stack Core2 (wajah), kamera SC3336 3 MP, Luckfox Pico + ESP32-S3 |
| Daya | LiPo 3S 11.1 V 2200 mAh, BEC 6 V 15–20 A (servo), UBEC 5 V 3 A (logic) |
| Gerak jalan | Tripod gait: 3 kaki menapak, 3 kaki mengayun |
| Material cetak | PLA Matte, PETG HF untuk part yang menahan beban, aksen PLA Silk Gold |
| Printer | Bambu Lab A1, nozzle 0.4 mm, tanpa support |
Arsitektur sistem
Listrik dari baterai dibagi jadi dua jalur. Jalur 6 V yang kuat untuk servo, dan jalur 5 V yang tenang untuk otaknya. Kalau digabung, ESP32 bisa restart sendiri setiap kali 18 servo menyedot arus besar saat Gatot berjalan.
Daya
LiPo 3S 11.1 V
Saklar Ø18 → BEC 6 V (XT30) dan UBEC 5 V (JST-XH)
Otak badan
FG-MAIN
ESP32-C5 → I²C → PCA9685 0x40 + 0x41 → 23 servo
Otak kepala
Luckfox Pico + ESP32-S3
Kamera SC3336 (MIPI CSI), wajah M5Stack Core2
| Jalur | Dari | Ke | Keterangan |
|---|---|---|---|
| Daya servo | BEC 6 V | FG-MAIN XT30 | Pour tembaga lebar, 2× bulk 1000 µF |
| Daya logic | UBEC 5 V | FG-MAIN JST-XH | AMS1117-3.3 ke ESP32-C5 |
| Kontrol servo | ESP32-C5 | 2× PCA9685 | I²C, PWM 50 Hz, 12-bit |
| Kamera | SC3336 | Luckfox Pico | FPC MIPI CSI |
Kaki & gerak jalan
Setiap kaki punya tiga sendi: coxa untuk mengayun maju-mundur, femur untuk mengangkat, dan tibia sebagai lutut. Setiap sendi dipegang dari dua sisi, yaitu horn servo di satu sisi dan shaft cetak yang berputar di bearing 695 di sisi lainnya. Hasilnya sendi terasa kokoh dan tidak oblak.
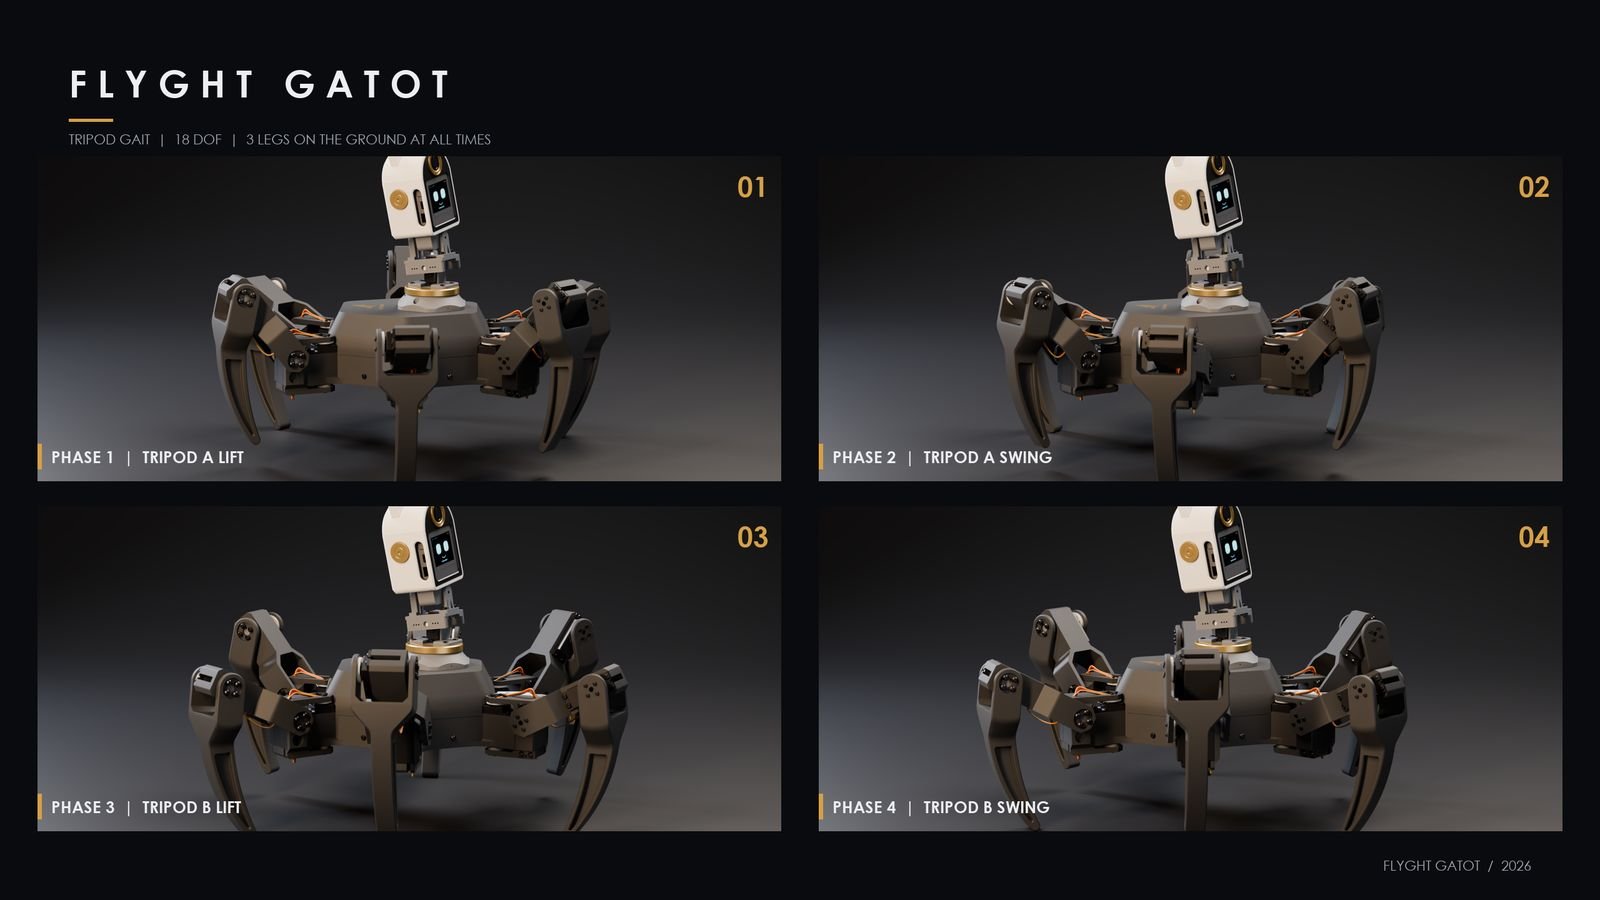
Saat berjalan, kaki L0, L2, dan L4 bergerak sebagai satu tim, lalu bergantian dengan L1, L3, dan L5. Karena selalu ada tiga kaki yang menapak, Gatot tetap seimbang di setiap langkah.
| Kaki | Posisi (dilihat dari atas, gripper di depan) |
|---|---|
| L0 · L1 · L2 | kanan belakang · kanan tengah · kanan depan |
| L3 · L4 · L5 | kiri depan · kiri tengah · kiri belakang |
Leher 3-DOF
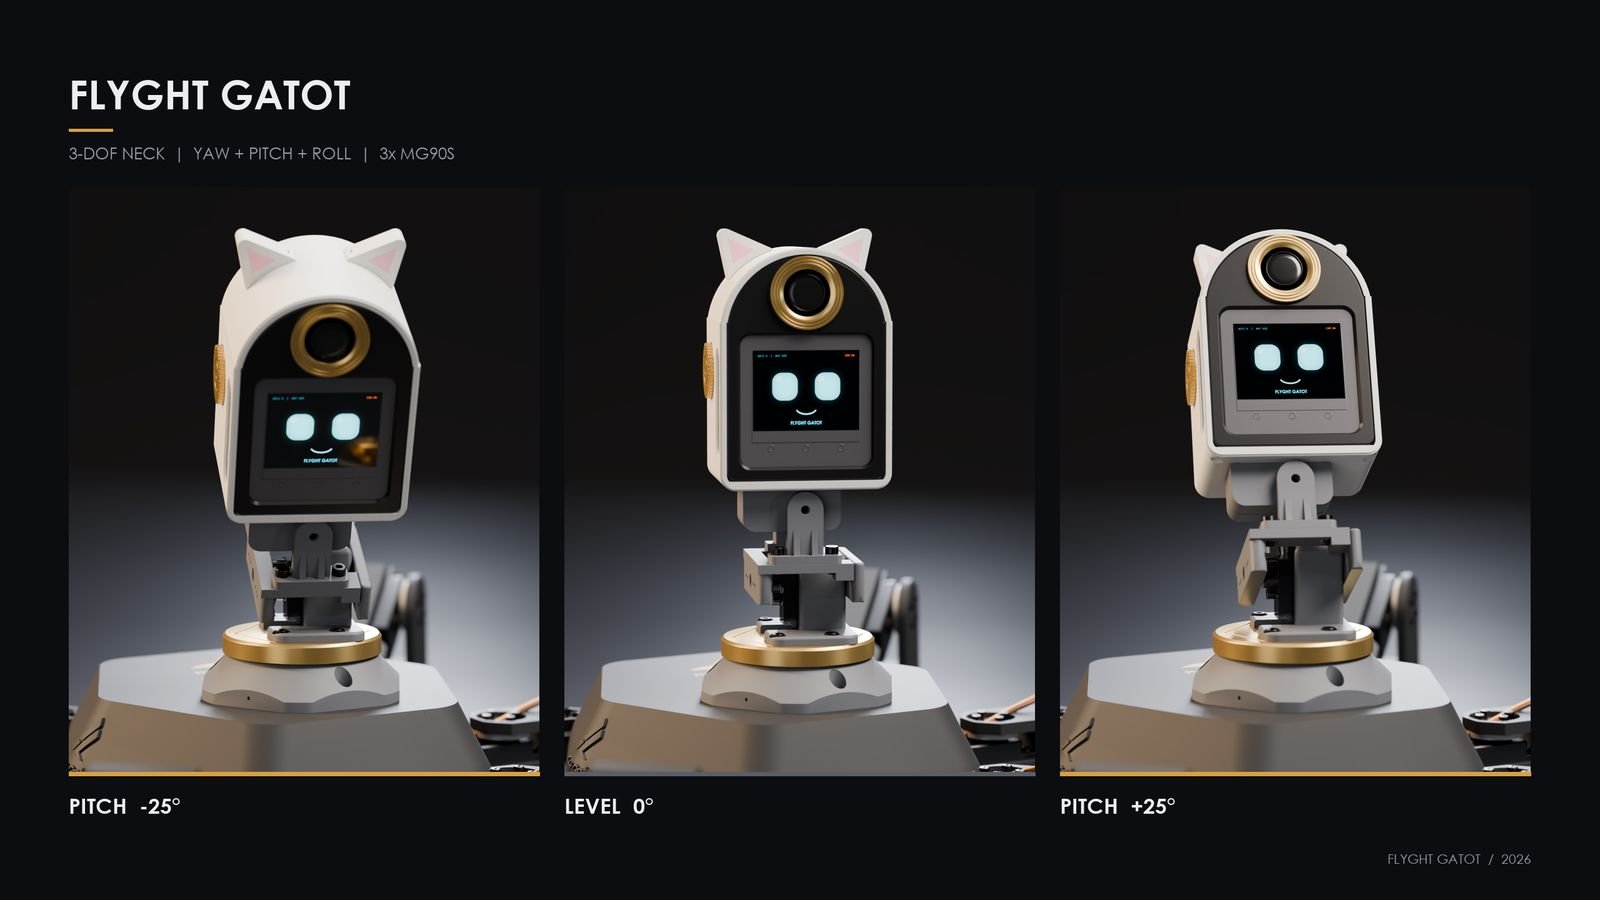
Leher Gatot digerakkan tiga MG90S. Servo yaw di dalam collar membuatnya menoleh, servo pitch yang berdiri di dalam mast membuatnya mengangguk, dan servo roll di dalam pod kepala membuatnya bisa memiringkan kepala.
| Part | Fungsi |
|---|---|
| neck_pitch_mast | Tiang berisi servo pitch. Dibaut ke turntable lama dengan 4 baut dan mur yoke yang sudah ada. Ada spigot bulat sebagai bantalan dan alur kabel di belakang. |
| neck_pitch_cradle | Bagian yang mengangguk. Rail kanan menjepit horn pitch, dan yoke belakang (clamp horn roll) menyatu di sini. |
| neck_pitch_cap | Rail kiri yang berputar di spigot, dikunci ke cradle dengan 2× M3×10. |
| neck_yoke_front | Yoke depan versi lama (tidak diubah), dibaut ke platform depan cradle. |
Range gerak
| Sendi | Bebas tabrakan | Batas di program |
|---|---|---|
| Yaw leher | ±90° | ±90° |
| Pitch leher | ±35° | ±30° |
| Roll kepala | −40° … +28° | ±25° |
| Pitch gripper | ±110° | ±100° |
Kepala MONO
Kepala Gatot berbentuk sederhana: pipih dengan lengkung setengah lingkaran di atas. Kameranya duduk di cincin emas seperti mata, dan wajahnya bisa diganti tanpa obeng.
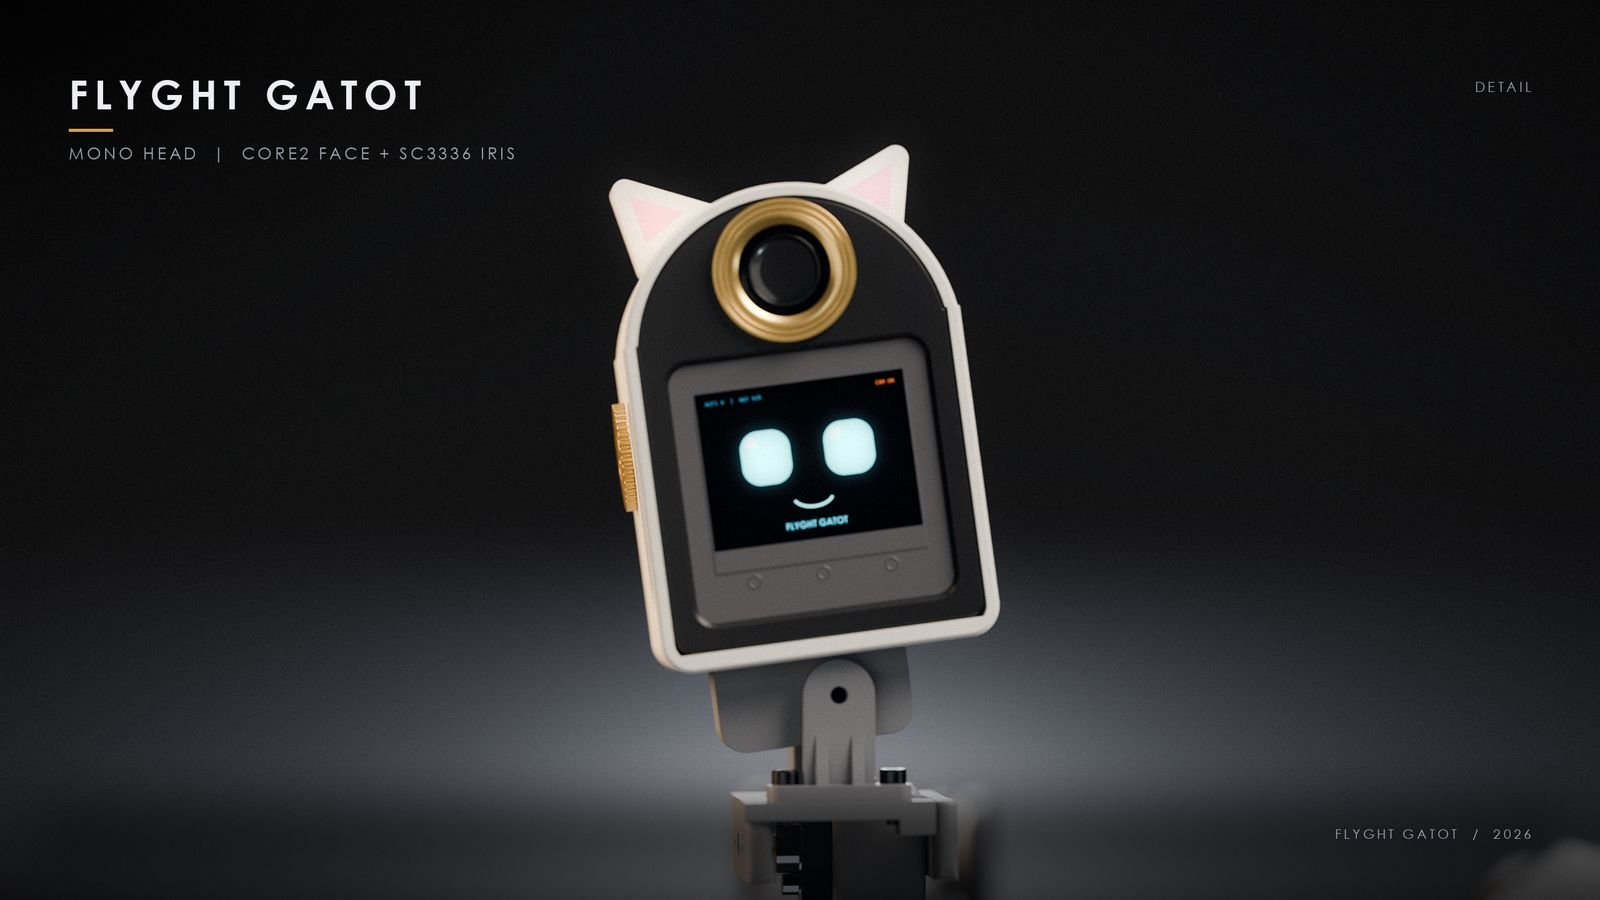
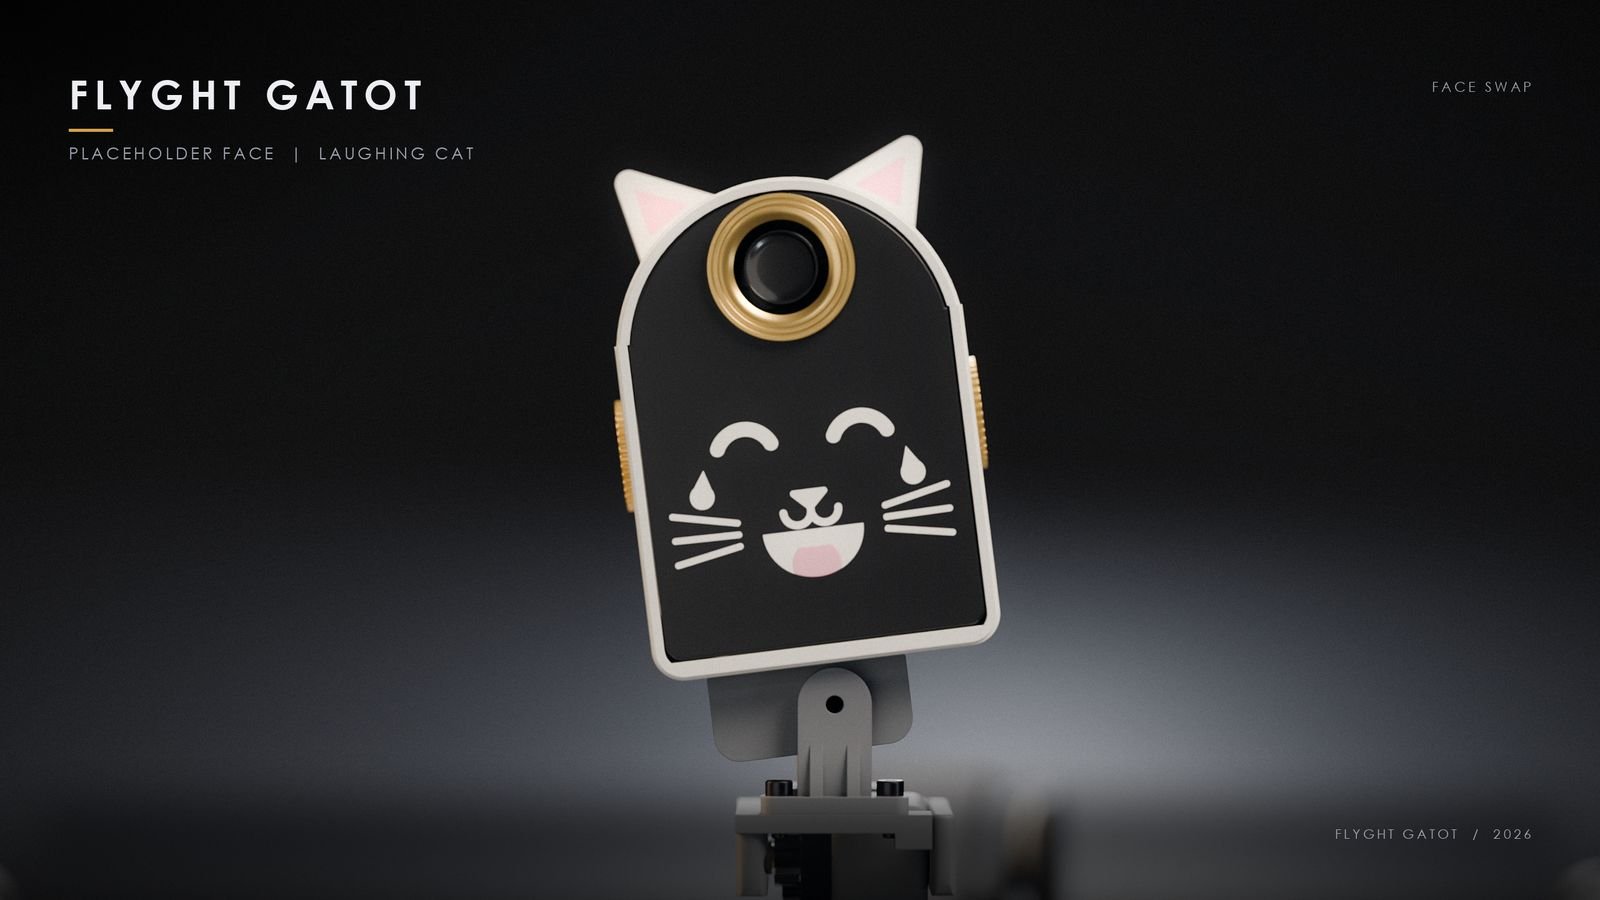
- Face module: 2 magnet di atas dan 2 baut M2 tersembunyi di bawah dagu.
- Telinga kucing: menempel dengan 2 magnet dan dikunci pin kerucut, jadi bisa dilepas kapan saja.
- Kamera: tilt ±10° (pivot M2 + kunci), lensa tidak tertutup cincin iris.
- Head board: perfboard 5×7 cm (pola 46×66 mm) masuk lewat depan ke 4 standoff M2.
Elektronik & FG-MAIN
FG-MAIN adalah otak di badan Gatot. Mikrokontroler dan dua pengendali servo dijadikan satu papan yang pas dipasang di empat tiang Body, jadi kabelnya jauh lebih rapi.
| Ukuran | 60 × 95 mm, 4 lubang M3 sesuai standoff Body |
| Stack-up | 2 layer, FR-4 1.6 mm, tembaga 2 oz, ENIG, soldermask hitam |
| MCU | ESP32-C5-WROOM-1: Wi-Fi 6 dual-band, BLE 5, USB native |
| Servo driver | 2× PCA9685 (0x40 / 0x41), header 3-pin S-V-G |
| Konektor | XT30 (servo 6 V), JST-XH (logic 5 V), USB-C, tombol EN + BOOT |
Peta kanal servo
| Servo | Driver | Kanal |
|---|---|---|
| L0 · L1 · L2 (coxa, femur, tibia) | 0x40 | 0–8 |
| L3 · L4 · L5 (coxa, femur, tibia) | 0x41 | 0–8 |
| Leher yaw · pitch · roll | 0x41 | 11 · 12 · 13 |
| Gripper pitch · roll | 0x41 | 14 · 15 |
Urutan per kaki: coxa, femur, lalu tibia. Contoh: L1 = kanal 3, 4, 5 di 0x40.
Mount PCB universal FG-UM
Mau pakai Raspberry Pi, Arduino, atau board buatanmu sendiri? FG-UM adalah dek bercelah yang dibaut ke empat tiang Body tanpa mengubah Body sama sekali. Cam eksentriknya bisa digeser dan diputar sampai pas di bawah lubang board apa pun.
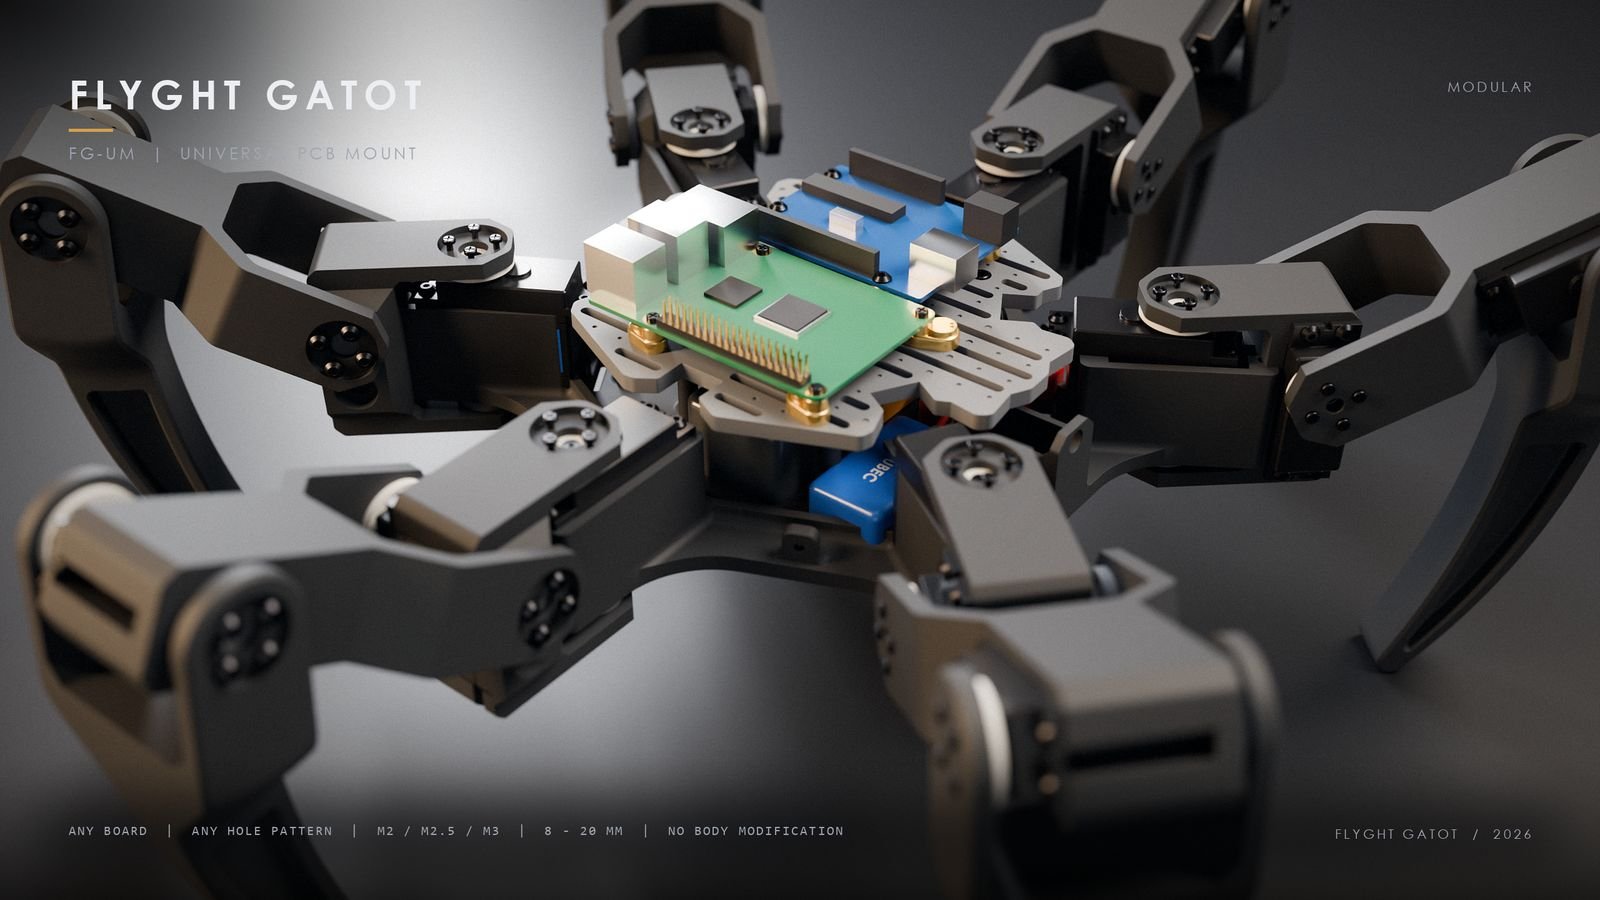
- UM-Deck 154 × 137 × 5 mm: 13 baris slot M3 berjarak 10 mm dan 6 celah kabel.
- UM-Cam: tinggi 8/12/16/20 mm, ulir M2/M2.5/M3 (1/2/3 titik di hub), dikunci 1× M3×10 dari bawah.
- UM-Clip untuk board tanpa lubang, dan UM-Riser untuk pola lubang FG-MAIN.
| Batas | Nilai |
|---|---|
| Board maksimal di tengah dek | 105 × 100, 117 × 56, atau 150 × 40 mm |
| Tinggi dari atas dek | ≤ 31 mm (≤ 25 mm di bawah leher) |
Planner layout
Planner menghitung baris slot, posisi baut, dan sudut setiap cam, lalu mengecek jangkauan, tabrakan, dan tinggi plafon.
cd src
python um_layout.py rpi4 --at 0,28 uno --at 0,-29 --png layout.png
python um_layout.py custom --size 70x50 --holes "3,3;67,3;3,47;67,47" --screw M2.5
python um_layout.py custom --size 55x28 --clips --at 0,20
Cetak 3D (Bambu Lab A1)
| Setting | Nilai |
|---|---|
| Layer | 0.16 mm untuk part tampil, 0.20 mm untuk part mekanis |
| Wall loops | 4 (mekanis 5) |
| Infill | 15 % gyroid untuk shell; 35 % untuk collar, turntable, mast, cradle, pod, gripper |
| Support | Tidak perlu |
| Elephant foot | 0.15 mm |
| X-Y hole compensation | 0 (kelonggaran sudah ada di model) |
Toleransi yang dipakai
| Fit | Nilai |
|---|---|
| Pocket servo MG90S | +0.20 mm per sisi |
| Pilot self-tap M3 / M2 | Ø2.8 / Ø1.8 |
| Clearance M3 / M2 | Ø3.4 / Ø2.4 |
| Kantong mur M3 | 5.7 mm AF |
| Magnet 6×2 | Ø6.3 × 2.2 (lem CA) |
Kalau hasil cetak terlalu ketat atau longgar, ubah satu tempat saja di src/lib.py bagian Tolerance profile, lalu build ulang.
Bill of materials
Daftar lengkap part, servo, elektronik, dan baut untuk satu robot. Bagian ini terkunci. Masukkan password atau minta akses untuk melihatnya.
| # | Item | Spesifikasi | Qty |
|---|
Bill of materials terkunci
Punya password? Buka di sini. Kalau belum, kirim permintaan dulu.
Firmware & kalibrasi
Sebelum horn dipasang, setiap servo harus berada di posisi tengah (90°, pulsa 1500 µs). Kalau langkah ini dilewati, kaki bisa menabrak badan saat pertama kali dinyalakan. Program kecil ini memutar semua kanal ke tengah. Pilih board ESP32-C5 dan pasang library Adafruit PWM Servo Driver.
#include <Wire.h>
#include <Adafruit_PWMServoDriver.h>

Adafruit_PWMServoDriver pcaKanan(0x40);  // kaki L0-L2
Adafruit_PWMServoDriver pcaKiri(0x41);   // kaki L3-L5 + 5x MG90S

void setup() {
  Wire.begin();  // sesuaikan pin SDA/SCL dengan skematik FG-MAIN
  for (Adafruit_PWMServoDriver *p : {&pcaKanan, &pcaKiri}) {
    p->begin();
    p->setOscillatorFrequency(27000000);
    p->setPWMFreq(50);
  }
  delay(10);
  for (int ch = 0; ch < 16; ch++) {
    pcaKanan.writeMicroseconds(ch, 1500);
    pcaKiri.writeMicroseconds(ch, 1500);
  }
}

void loop() {}
Riwayat versi
- K1 · rev ELeher 3-DOF (pitch MG90S): mast, cradle, cap. Kepala naik 31.7 mm.
- rev DMount PCB universal FG-UM + planner layout.
- rev CTelinga kucing magnetik, tutorial perakitan 20 langkah.
- rev BUpper_Body bertema Flyght Gatot, gripper 2-DOF, FG-MAIN.
- rev AKepala MONO, leher 2-DOF, wajah Core2 dan wajah kucing.
Lisensi & kredit
Flyght Gatot-K1 (Kumo v1) oleh Sencra Obayan Ninno.
Kaki dan Body memakai desain Hexapod Spider Robot with Servo & Arduino karya Emre Kalem (MakerWorld #1973965). Ikuti lisensi model aslinya saat membagikan atau menjual hasil cetak.